EMBODIED INTELLIGENCE

让智能,
走进真实世界。

连接数字智能与物理世界。
探索能感知、会理解、可行动的具身智能。

PERCEIVE.UNDERSTAND.ACT.
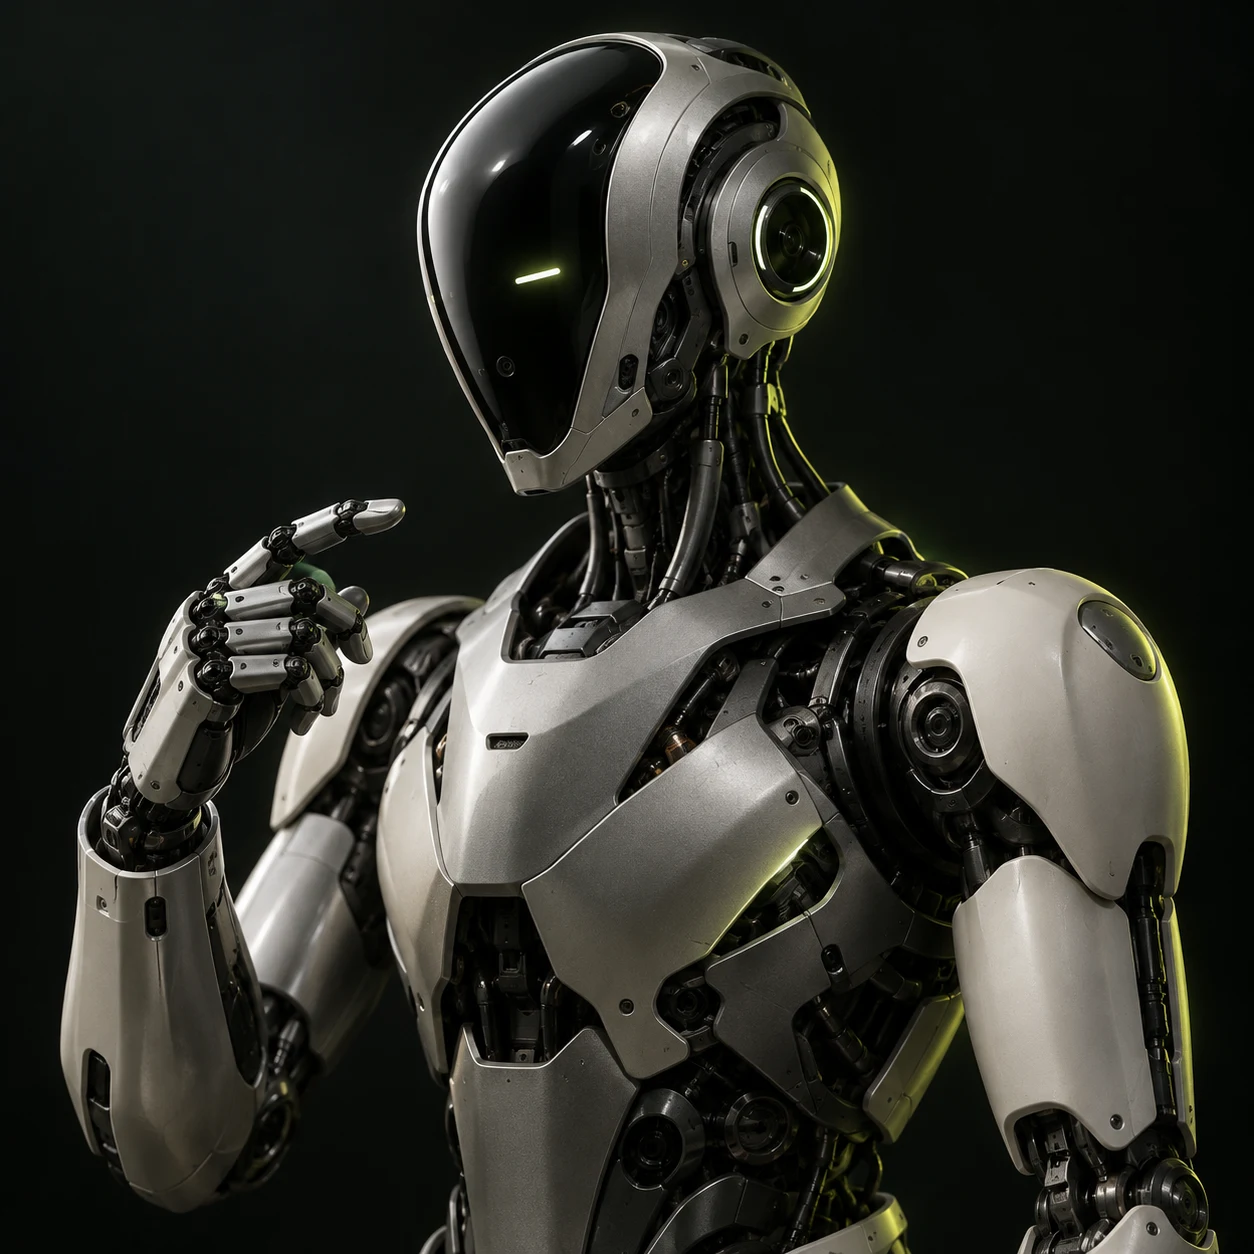
深色背景中的银色机器人概念设计,展示机械结构与感知传感器
PHYSICAL
INTELLIGENCE
ROBOTICS / 概念视觉
O1
01 — THE PHYSICAL WORLD向下探索
INTELLIGENCE IN MOTION多模态感知任务理解自主行动

THE TECHNOLOGY

01 / 技术方向

从感知到行动,
构建智能的闭环。

真实世界充满变化。具身智能的探索,需要让环境感知、任务推理与运动控制相互协同,让每一次行动都能得到反馈。

01 / PERCEPTION

看见环境,
感知真实。

围绕视觉、深度与触觉等多模态信息,探索环境表征、目标识别与空间关系理解,为任务决策提供上下文。

多模态融合空间理解环境表征

REAL-WORLD POSSIBILITIES

02 / 应用场景

在真实场景中,
探索更多可能。

从清晰的任务出发,在具体环境里验证技术。以下展示具身智能的潜在应用方向与任务示意。

SCENARIO / 01

让柔性操作,
成为新的可能。

探索在变化的物料、位置与工序中,如何通过感知与操作协同完成任务。

  • 物料识别与分拣
  • 工位辅助与柔性操作
  • 视觉巡检与过程反馈
交流场景需求
INDUSTRIAL WORKSPACECONCEPT
应用任务示意 / 非实际部署画面

OUR PERSPECTIVE

03 / 我们的思考

智能的价值,
在行动中发生。

我们相信,具身智能的探索始于真实的问题,走向可验证的行动。

01 / TASK FIRST

从真实任务出发

明确场景、环境与任务边界,让技术探索始终围绕具体问题展开。

02 / THINK IN SYSTEMS

用系统视角连接能力

关注数据、模型与机器人本体之间的协同,打通感知、决策和执行的反馈链路。

03 / VALIDATE IN THE WORLD

在环境中验证与迭代

重视安全约束与人工介入,在持续测试中理解能力边界,让下一步更可靠。

关于具身智能

什么是具身智能?

具身智能关注智能系统与物理环境的交互。系统通过机器人等载体感知环境、理解任务、执行动作,并利用动作带来的反馈调整后续行为。

适合从哪些场景开始探索?

可以从任务边界清晰、操作范围可控、容易观察结果的场景开始,例如特定物料分拣、工位辅助或科研实验。具体可行性需要结合环境、机器人本体与安全条件评估。

如何讨论一个合作想法?

建议准备目标任务、现有流程、运行环境和期望结果。下方的合作需求工具可以帮你整理这些信息,形成便于团队沟通的简报。

LET'S BUILD WHAT'S NEXT

一起,把下一步
带入真实世界。

一个具体的问题,
可能就是下一次探索的起点。

整理你的合作想法

填写任务与场景,生成一份可保存、可分享的需求简报。

信息仅用于在浏览器中生成简报,不会自动发送。

COLLABORATION BRIEF

你的合作需求已整理。

可以下载或复制简报,用于后续交流。简报尚未发送给任何人。

PRIVACY

隐私说明

本网站的需求简报工具在当前浏览器内处理你输入的信息,不自动提交到服务器,也不在浏览器持久保存表单内容。下载、复制和分享简报由你主动操作。

网站未集成第三方广告或访客分析服务。服务器在提供网页时可能记录基本访问日志,例如访问时间、请求路径和 IP 地址。

请勿在表单内填写密码、商业机密或其他敏感信息。